

Nowoczesne roboty koszące potrafią pracować bez przewodu ograniczającego
Jeszcze kilka lat temu instalacja robota koszącego najczęściej wiązała się z koniecznością rozłożenia przewodu wzdłuż granic trawnika. Kabel informował urządzenie, gdzie kończy się obszar koszenia, a gdzie zaczynają rabaty, ścieżki lub inne części ogrodu.
Rozwiązanie było skuteczne, ale miało również ograniczenia. Każda większa zmiana układu rabat mogła wymagać przełożenia przewodu, a jego przypadkowe uszkodzenie prowadziło do problemów z działaniem kosiarki.
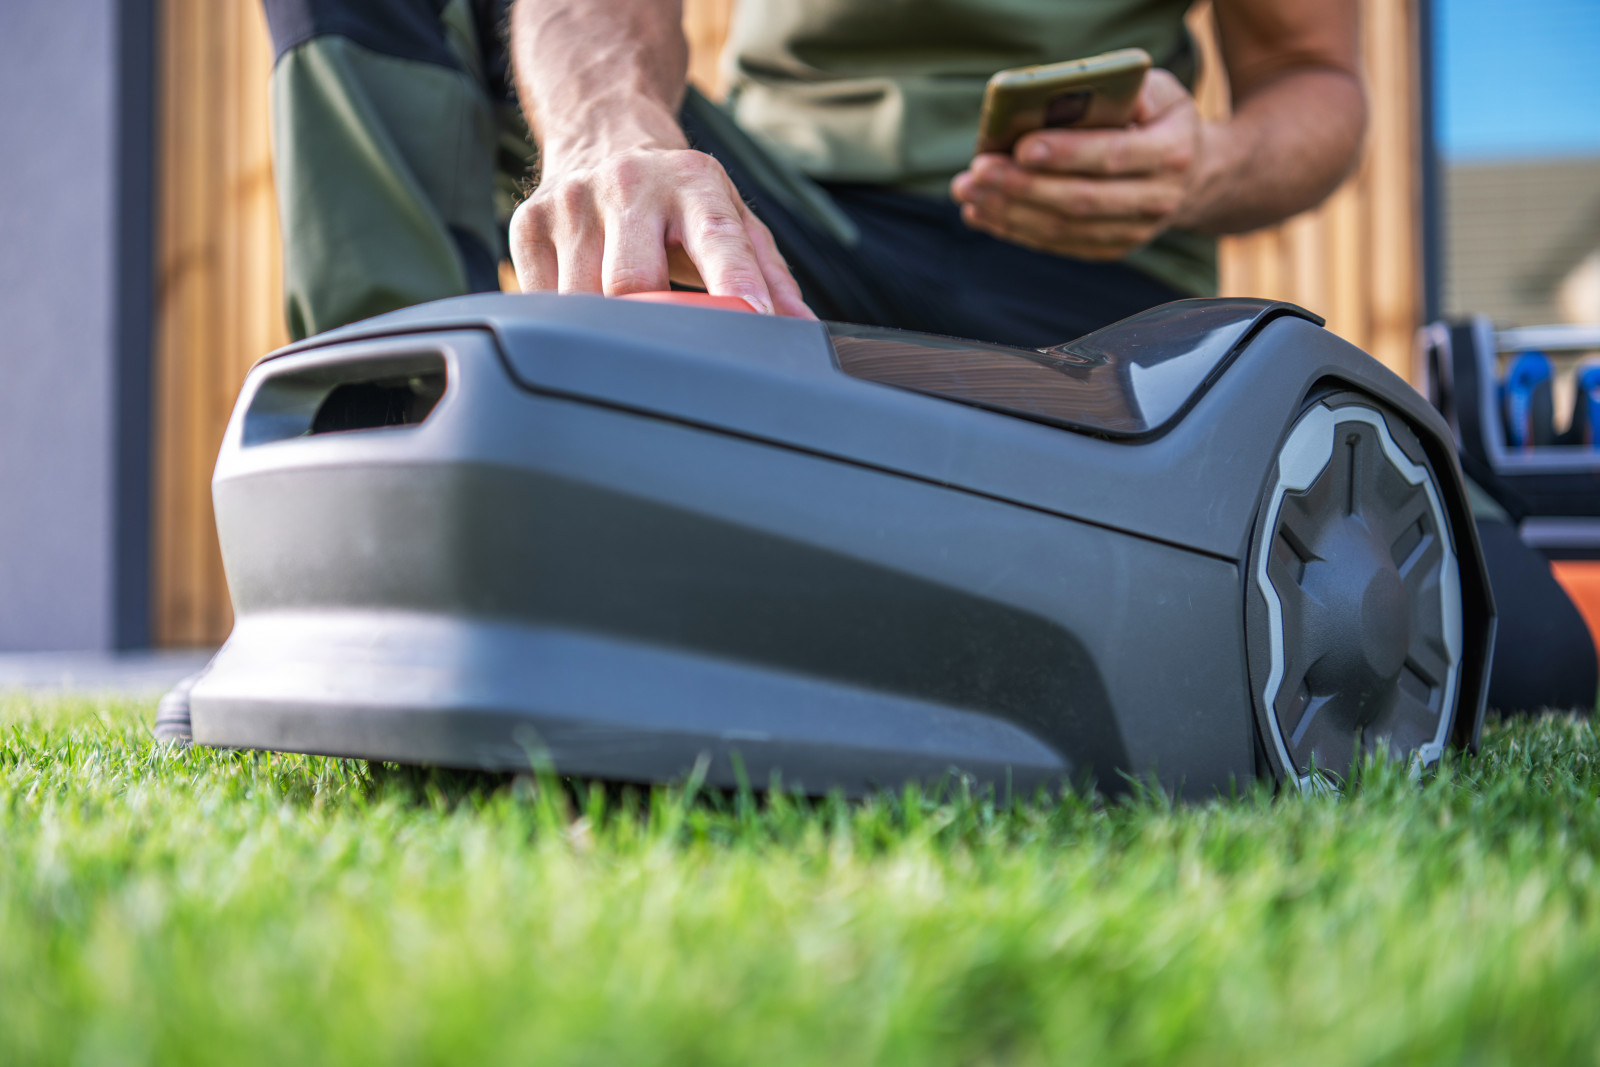
Nowa generacja robotów koszących wyznacza granice trawnika cyfrowo. Zamiast fizycznego kabla urządzenie wykorzystuje wirtualną mapę, na której zapisane są strefy koszenia, obszary wyłączone z pracy i trasy przejazdu pomiędzy poszczególnymi częściami ogrodu. Zmiana układu trawnika nie musi więc oznaczać prac ziemnych. W wielu przypadkach wystarczy poprawić mapę w aplikacji mobilnej.
Jednak brak przewodu nie oznacza, że wszystkie nowoczesne roboty orientują się w przestrzeni w taki sam sposób. Jedne korzystają z bardzo precyzyjnego pozycjonowania satelitarnego. Inne skanują otoczenie laserem, a jeszcze inne analizują obrazy z kamer. Coraz częściej producenci łączą kilka metod, aby wzajemnie uzupełniały swoje ograniczenia.
Najważniejszy wniosek jest prosty: nie istnieje jedna technologia nawigacji, która będzie najlepsza w każdym ogrodzie. O wyborze powinny decydować warunki na działce, a nie wyłącznie nazwa systemu umieszczona na obudowie robota.
RTK zapewnia precyzyjną nawigację satelitarną, ale potrzebuje dobrego sygnału
RTK, czyli Real Time Kinematic, to technologia precyzyjnego określania położenia na podstawie sygnałów z satelitarnych systemów nawigacyjnych GNSS. W odróżnieniu od zwykłego pozycjonowania satelitarnego RTK wykorzystuje dodatkowe dane korekcyjne, które pozwalają znacznie dokładniej ustalić położenie odbiornika.
W sprzyjających warunkach robot wyposażony w RTK może określać swoją pozycję z dokładnością rzędu kilku centymetrów. Dzięki temu potrafi poruszać się po zaplanowanych trasach, kosić równoległymi pasami i precyzyjnie wracać do miejsc, w których przerwał pracę.
To rozwiązanie jest szczególnie przydatne na większych trawnikach, ponieważ umożliwia systematyczne pokrywanie powierzchni bez niepotrzebnego powtarzania przejazdów.
Stacja RTK nie zawsze jest konieczna
W wielu modelach dane korekcyjne pochodzą z lokalnej stacji referencyjnej ustawionej w ogrodzie. Stacja odbiera sygnały satelitarne i przekazuje robotowi informacje potrzebne do dokładnego określenia pozycji. Jej prawidłowe umiejscowienie ma duże znaczenie. Najlepiej, gdy ma szeroki widok nieba i znajduje się z dala od przeszkód ograniczających odbiór sygnału.
Nie wszystkie urządzenia wymagają jednak własnej anteny referencyjnej. Coraz częściej producenci stosują rozwiązania wykorzystujące sieciowe dane korekcyjne, nazywane m.in. Network RTK lub NetRTK. Informacje mogą być dostarczane przez internet, dzięki czemu nie trzeba montować dodatkowej stacji w ogrodzie.
Nie oznacza to jednak całkowitej niezależności od infrastruktury. W takim przypadku ważne stają się dostępność usługi korekcyjnej, zasięg sieci oraz warunki korzystania z transmisji danych.
Drzewa i budynki mogą zakłócać pozycjonowanie RTK
Największym ograniczeniem nawigacji satelitarnej jest zależność od jakości odbieranych sygnałów. Na otwartym trawniku, z którego robot ma szeroki widok nieba, RTK może działać bardzo skutecznie. Problemy pojawiają się natomiast w miejscach otoczonych przeszkodami.
Gęste korony drzew mogą tłumić i zasłaniać sygnały satelitarne. Wysokie budynki oraz ogrodzenia mogą dodatkowo powodować odbicia fal, które utrudniają prawidłowe obliczanie pozycji. Szczególnie wymagające bywają wąskie przejazdy między domem a ogrodzeniem, trawniki znajdujące się przy wysokich ścianach oraz ogrody otoczone starymi drzewami.
W takich miejscach robot korzystający wyłącznie z pozycjonowania satelitarnego może zwalniać, zatrzymywać się lub oczekiwać na odzyskanie odpowiedniej dokładności. Nie oznacza to, że RTK nie nadaje się do ogrodu z drzewami. Wiele zależy od konstrukcji urządzenia, jakości odbiornika i obecności dodatkowych systemów nawigacji.
RTK najlepiej sprawdza się na otwartych trawnikach, szczególnie tam, gdzie liczą się dokładne przejazdy i sprawna obsługa dużej powierzchni.
LiDAR tworzy mapę ogrodu za pomocą światła laserowego
LiDAR to skrót od Light Detection and Ranging. Technologia wykorzystuje światło laserowe do pomiaru odległości od otaczających obiektów. W uproszczeniu skaner wysyła impulsy światła i analizuje ich odbicia. Na tej podstawie określa, gdzie znajdują się drzewa, ściany, ogrodzenia, donice i inne elementy otoczenia. W zależności od konstrukcji czujnika robot może uzyskiwać dwuwymiarowy lub trójwymiarowy obraz przestrzeni.
Zaawansowane urządzenia wykorzystują dane z LiDAR-u do tworzenia mapy i określania własnego położenia. Proces ten może odbywać się za pomocą algorytmów SLAM, czyli Simultaneous Localization and Mapping, pozwalających jednocześnie budować mapę otoczenia i lokalizować się na niej. To zasadnicza różnica względem RTK.
LiDAR nie musi korzystać z sygnału satelitarnego, ponieważ określa położenie robota na podstawie otaczającej go przestrzeni.
Skaner laserowy sprawdza się w miejscach zacienionych
Robot korzystający z LiDAR-u może skutecznie orientować się w miejscach, w których odbiór sygnału satelitarnego jest utrudniony. Dotyczy to przede wszystkim trawników pod drzewami, pomiędzy budynkami i w pobliżu wysokich żywopłotów. Drzewa, ogrodzenia i ściany, które utrudniają pracę RTK, mogą być dla systemu laserowego cennymi punktami orientacyjnymi.
LiDAR może również działać przy bardzo słabym oświetleniu, ponieważ do pomiaru odległości wykorzystuje własne źródło światła. Nie potrzebuje więc światła słonecznego w takim stopniu jak zwykła kamera. Nie oznacza to jednak, że koszenie nocą jest zalecane. Ze względu na bezpieczeństwo dzikich zwierząt, zwłaszcza jeży, robot powinien pracować przede wszystkim w ciągu dnia.
LiDAR również ma ograniczenia
Skaner laserowy nie jest rozwiązaniem idealnym. Jego działanie zależy od rodzaju czujnika, zasięgu pomiaru, kąta skanowania oraz algorytmów interpretujących dane. W niektórych sytuacjach problemy mogą powodować przezroczyste lub silnie odbijające powierzchnie, intensywne opady, mgła czy zabrudzenie osłony czujnika. Znaczenie ma także wysokość, na której skaner obserwuje otoczenie.
Warto również pamiętać, że mapa przestrzenna nie zawsze pozwala automatycznie odróżnić trawnik od rabaty. Jeżeli na granicy dwóch powierzchni nie ma wyraźnych elementów geometrycznych, sam skaner odległości może nie wystarczyć do określenia, gdzie robot powinien kosić. Dlatego urządzenia z LiDAR-em często wykorzystują dodatkowo kamery, czujniki inercyjne oraz algorytmy analizujące wygląd terenu.
Robot z LiDAR-em może być bardzo dobrym wyborem do ogrodu o skomplikowanym układzie, ale należy sprawdzić, czy system rzeczywiście wykorzystuje skaner do nawigacji i lokalizacji, czy tylko do wykrywania przeszkód. To ważna różnica, której nie zawsze można się domyślić na podstawie samej nazwy produktu.
AI Vision pozwala robotowi rozpoznawać otoczenie za pomocą kamer
AI Vision to określenie stosowane przez producentów robotów wyposażonych w kamery i algorytmy analizujące obraz. W przeciwieństwie do LiDAR-u, który przede wszystkim mierzy odległość od obiektów, system wizyjny może również rozpoznawać, co znajduje się przed urządzeniem. Robot może odróżniać trawę od ścieżki, dostrzegać donice, rozpoznawać ogrodowe meble i wykrywać przedmioty pozostawione na trawniku.
W zależności od zastosowanego oprogramowania kamera może pełnić różne funkcje.
- Pierwszą jest rozpoznawanie przeszkód. System analizuje obraz i podejmuje decyzję, czy robot powinien zmienić kierunek jazdy.
- Drugą jest rozpoznawanie granic trawnika. Kamera pomaga odróżnić powierzchnię przeznaczoną do koszenia od rabat, ścieżek i innych części ogrodu.
- Trzecią jest nawigacja wizyjna, w której robot wykorzystuje charakterystyczne elementy obrazu do określania swojego położenia. W tym ostatnim przypadku stosuje się m.in. technologię VSLAM, czyli Visual Simultaneous Localization and Mapping.
AI Vision nie zawsze oznacza samodzielną nawigację kamerową
To jedna z najważniejszych rzeczy, które warto sprawdzić przed zakupem. Niektóre roboty wykorzystują kamery jako główny system orientacji w ogrodzie. Inne nadal polegają przede wszystkim na RTK, a obraz z kamer służy jedynie do rozpoznawania przeszkód.
Są też rozwiązania, w których kamera przejmuje część funkcji nawigacyjnych wtedy, gdy sygnał satelitarny staje się słabszy. Dlatego dwa urządzenia reklamowane jako wyposażone w AI Vision mogą działać zupełnie inaczej. Sam napis „AI” nie wystarczy, aby stwierdzić, że robot będzie potrafił samodzielnie odnaleźć się w ogrodzie bez sygnału satelitarnego.
Kamery mogą mieć problemy przy słabym oświetleniu i niewyraźnych granicach
Systemy wizyjne potrzebują obrazu o odpowiedniej jakości. Trudności mogą pojawiać się podczas intensywnego deszczu, we mgle, przy zabrudzonej kamerze lub w warunkach bardzo słabego oświetlenia. Niektóre roboty wykorzystują kamery podczerwone lub dodatkowe oświetlenie, dzięki czemu zachowują część funkcji także po zmroku. Nie jest to jednak standard we wszystkich urządzeniach.
Istotna jest również charakterystyka ogrodu. Jeżeli trawnik wyraźnie odcina się od kostki brukowej, żwirowej ścieżki lub obrzeża, system wizyjny ma stosunkowo łatwe zadanie. Większym wyzwaniem może być płynne przejście między trawnikiem a rabatą obsadzoną niskimi roślinami, fragmentami koniczyny i inną zieloną roślinnością. W takich miejscach rozpoznanie właściwej granicy może wymagać ręcznego poprawienia mapy.
AI Vision jest szczególnie przydatne w ogrodach z licznymi przeszkodami oraz tam, gdzie ważne jest rozpoznawanie rzeczywistych granic trawnika. Skuteczność zależy jednak od jakości kamer, algorytmów i sposobu wykorzystania obrazu.
Najbardziej zaawansowane roboty łączą RTK, LiDAR i AI Vision
Rozwój robotów koszących coraz wyraźniej zmierza w kierunku systemów hybrydowych. Ich zadaniem jest ograniczenie problemów, które pojawiają się wtedy, gdy urządzenie korzysta tylko z jednej metody nawigacji.
Robot może na przykład wykorzystywać RTK na otwartej przestrzeni, a po wjechaniu pod drzewa korzystać z informacji dostarczanych przez kamery i skaner laserowy. Jeżeli sygnał satelitarny ulegnie pogorszeniu, algorytmy mogą nadal szacować położenie urządzenia na podstawie otoczenia i danych z dodatkowych czujników.
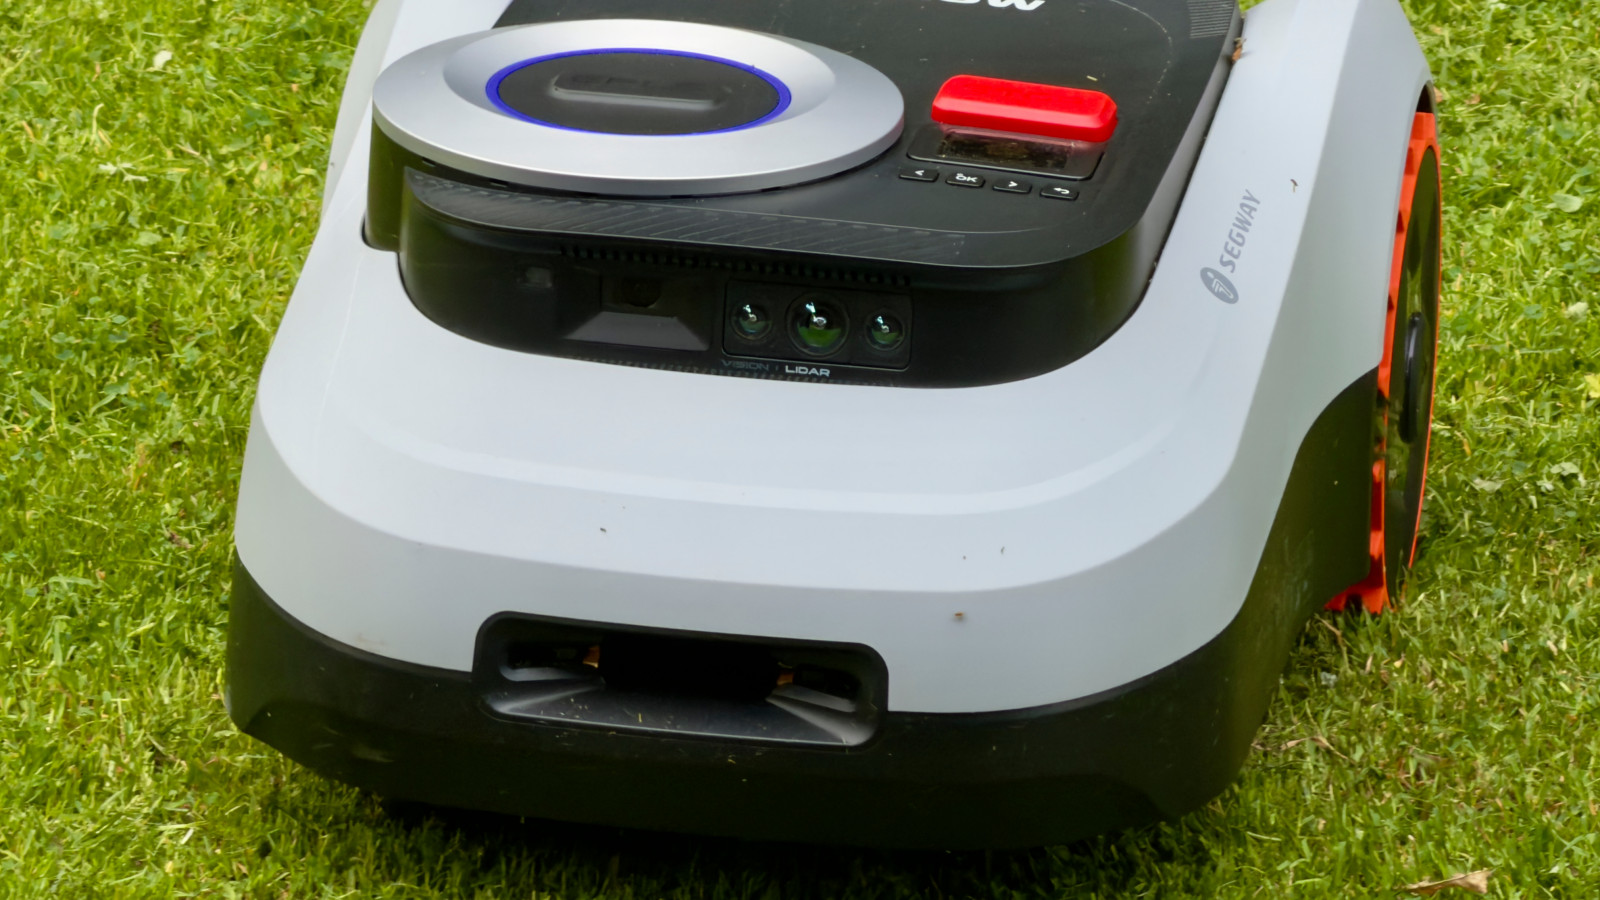
Podobne podejście stosują producenci rozwijający różne wersje nawigacji wizyjnej wspomaganej RTK. Przykładem jest system EFLS wykorzystywany w robotach Segway Navimow, w którym pozycjonowanie satelitarne współpracuje z kamerami i algorytmami lokalizacji wizyjnej. Z kolei Mammotion rozwija rozwiązania łączące skanery LiDAR, kamery i pozycjonowanie satelitarne. W modelu LUBA 3 AWD producent zastosował system określany jako Tri-Fusion.
Również inni producenci wykorzystują połączenie kilku technologii. W robotach Husqvarna Automower z odpowiednim wyposażeniem kamera może wspomagać nawigację w miejscach o słabszym sygnale satelitarnym, a w wybranych modelach Gardena smart SILENO sense nawigacja GPS-RTK współpracuje z kamerą Vision AI.
Warto jednak podkreślić, że obecność kilku rodzajów czujników nie gwarantuje lepszej pracy w każdych warunkach. O skuteczności urządzenia decyduje również oprogramowanie, sposób łączenia danych z czujników oraz zachowanie robota w sytuacji, gdy nie potrafi jednoznacznie określić swojego położenia.
Robot wyposażony w dwa dobrze współpracujące systemy może działać skuteczniej niż urządzenie posiadające więcej czujników, ale gorzej wykorzystujące zbierane przez nie informacje.
Wybór technologii zależy przede wszystkim od układu ogrodu
Porównując roboty koszące, warto rozpocząć od dokładnego przyjrzenia się własnemu trawnikowi. Nie sama powierzchnia, lecz przede wszystkim układ przestrzenny, liczba przeszkód, dostępność sygnału satelitarnego i charakter granic trawnika określają, jak trudne zadanie będzie musiało wykonać urządzenie.
Duży, otwarty trawnik sprzyja robotom z RTK
W ogrodzie o powierzchni 1000–2000 m², z rozległym trawnikiem i niewielką liczbą drzew, RTK może być bardzo dobrym rozwiązaniem. Robot ma zwykle odpowiednie warunki do odbierania sygnałów satelitarnych, a precyzyjne pozycjonowanie pozwala mu pracować według uporządkowanego planu. W takich miejscach szczególnie przydatne jest koszenie równoległymi pasami.
Zaletą RTK może być również łatwość zarządzania dużym obszarem z poziomu aplikacji i możliwość tworzenia stref koszenia. Warto jednak sprawdzić, czy na działce nie występują pojedyncze problematyczne miejsca, na przykład wąski przejazd między budynkami albo fragment trawnika ukryty pod koronami drzew. To właśnie tam podstawowa nawigacja satelitarna może wymagać wsparcia dodatkowymi czujnikami.
Ogród pod drzewami może być lepszym miejscem dla LiDAR-u
Jeżeli znaczna część trawnika znajduje się pod rozłożystymi drzewami lub w pobliżu wysokich budynków, warto zwrócić szczególną uwagę na roboty wykorzystujące LiDAR do lokalizacji. Skaner laserowy nie potrzebuje widoczności satelitów, ponieważ analizuje otaczającą przestrzeń.
Duża liczba stabilnych elementów, takich jak pnie, ściany i ogrodzenia, może ułatwiać budowanie mapy i orientację w terenie. Dobrym rozwiązaniem może być również robot hybrydowy, wykorzystujący RTK na otwartych fragmentach trawnika i dodatkową nawigację w miejscach zacienionych.
Nie należy jednak zakładać, że każdy robot posiadający LiDAR automatycznie poradzi sobie w gęsto zadrzewionym ogrodzie. Trzeba sprawdzić, jaką funkcję pełni skaner i czy urządzenie może lokalizować się bez pomocy satelitów.
Wąskie przejazdy wymagają precyzyjnej lokalizacji i odpowiednich wymiarów
Jednym z trudniejszych miejsc dla robota koszącego jest wąski pas trawnika pomiędzy domem a ogrodzeniem. W przypadku RTK przeszkody po obu stronach mogą ograniczać odbiór sygnałów satelitarnych. Systemy oparte na LiDAR-ze lub kamerach mogą w takich miejscach sprawdzać się lepiej, pod warunkiem że potrafią wiarygodnie określać położenie urządzenia. Jednak technologia nawigacji nie jest jedynym ograniczeniem.
Duże znaczenie mają również szerokość robota, minimalna szerokość obsługiwanego przejazdu, możliwość zawracania i sposób łączenia oddzielnych stref. Przed zakupem trzeba zmierzyć najwęższe miejsce w ogrodzie i sprawdzić wymagania producenta.
Robot o szerokości 45 cm nie musi swobodnie poruszać się w przejściu o szerokości 50 cm. Potrzebuje dodatkowej przestrzeni na korekty toru jazdy, manewrowanie i zachowanie bezpiecznej odległości od przeszkód.
Liczne rabaty i meble ogrodowe zwiększają znaczenie kamer AI
Jeżeli w ogrodzie znajdują się nieregularne rabaty, donice, ławki, zestawy wypoczynkowe i wiele innych przedmiotów, szczególnego znaczenia nabiera wykrywanie przeszkód.
Robot wyposażony w dobrze działający system wizyjny może rozpoznawać obiekty znajdujące się na jego drodze i odpowiednio zmieniać trasę. Niektóre urządzenia potrafią także klasyfikować przeszkody, rozróżniając na przykład większe elementy wyposażenia ogrodu od niewielkich przedmiotów. Warto jednak pamiętać, że nie każdy rozpoznany obiekt zostanie ominięty w taki sam sposób.
Znaczenie ma nie tylko to, czy robot potrafi zobaczyć przeszkodę, ale również jak wcześnie ją wykrywa, czy odpowiednio zmniejsza prędkość i jak planuje kolejny przejazd. W ogrodach pełnych przeszkód przydatne bywa połączenie kamery z LiDAR-em.
Trawnik na skarpie wymaga przede wszystkim odpowiedniego napędu
W przypadku ogrodu położonego na pochyłości typ nawigacji nie powinien być jedynym kryterium wyboru. Najważniejsze stają się przyczepność, napęd, masa urządzenia, konstrukcja kół i deklarowana zdolność pokonywania nachyleń. Producenci podają maksymalne nachylenie terenu najczęściej w procentach.
Warto wiedzieć, że nachylenie 50% nie oznacza kąta 50 stopni. Oznacza różnicę wysokości 50 cm na jednym metrze odległości poziomej, co odpowiada kątowi około 26,6 stopnia. Trzeba również rozróżnić maksymalne nachylenie całego obszaru roboczego od dopuszczalnego nachylenia przy granicy trawnika.
Niektóre roboty mogą poruszać się po stromych zboczach, ale mają większe ograniczenia podczas zawracania na pochyłych obrzeżach. W takich ogrodach warto wybierać urządzenia z odpowiednio dobranym napędem, a nie kierować się wyłącznie informacją o obecności RTK lub LiDAR-u.
Kilka oddzielnych trawników wymaga dobrej obsługi stref
Wiele przydomowych ogrodów składa się z kilku części. Trawnik przed domem może być oddzielony od części wypoczynkowej podjazdem, ścieżką lub ogrodzeniem. Przed zakupem trzeba sprawdzić, czy robot obsługuje wiele stref i w jaki sposób przemieszcza się między nimi. Niektóre urządzenia pozwalają wyznaczyć cyfrowe korytarze przejazdowe. Inne wymagają ręcznego przenoszenia robota lub mają ograniczenia dotyczące oddzielnych obszarów.
Trzeba również pamiętać, że możliwość zapisania kilku stref nie oznacza automatycznie, że urządzenie może bezpiecznie przejechać pomiędzy nimi. Jeżeli na drodze znajduje się zamknięta furtka, wysoki stopień lub inna przeszkoda, robot samodzielnie jej nie pokona.
Mały i prosty trawnik nie zawsze potrzebuje najbardziej zaawansowanego systemu
Na trawniku o powierzchni 200–400 m², bez drzew i skomplikowanych przejazdów, nawet prostszy robot może zapewniać bardzo dobre rezultaty. W takim przypadku rozbudowany system z kilkoma rodzajami czujników nie zawsze przyniesie korzyści proporcjonalne do wyższej ceny. Znacznie ważniejsze mogą okazać się niezawodność urządzenia, jakość koszenia, dostępność serwisu oraz łatwość codziennej obsługi.
Warto również pamiętać, że tradycyjne roboty z przewodem ograniczającym nadal pozostają rozsądnym wyborem w części ogrodów. Nie wymagają wyznaczania pozycji na podstawie satelitów ani rozpoznawania granic trawnika kamerą. Dobrze zainstalowany przewód tworzy stabilną granicę obszaru roboczego. Wadą pozostaje jednak konieczność instalacji kabla i jego ewentualnego przekładania podczas zmian aranżacji ogrodu.
Koszenie krawędzi trawnika zależy nie tylko od nawigacji
Jedną z najczęściej reklamowanych zalet nowoczesnych robotów jest możliwość bardzo dokładnego koszenia przy krawędziach trawnika. W rzeczywistości skuteczność tej funkcji zależy od kilku czynników.
- Pierwszym jest dokładność lokalizacji. Robot musi wiedzieć, gdzie znajduje się granica obszaru roboczego.
- Drugim jest sposób rozpoznawania krawędzi. Inaczej wygląda granica trawnika przy równej kostce brukowej, a inaczej przy pionowej ścianie lub wysokim obrzeżu.
- Trzecim, często najważniejszym elementem, jest konstrukcja zespołu tnącego.
Jeżeli tarcza z nożami znajduje się daleko od zewnętrznej krawędzi obudowy, robot może pozostawiać pas nieskoszonej trawy nawet przy bardzo dokładnym pozycjonowaniu. Dlatego producenci stosują różne rozwiązania, takie jak przesunięte tarcze tnące, specjalne tryby jazdy po obrzeżach czy dodatkowe elementy podkaszające.
Dobrym przykładem jest Ecovacs GOAT A1600 LiDAR PRO, wyposażony w system nawigacji oparty na LiDAR-ze i kamerze oraz dodatkowy mechanizm do koszenia krawędzi. Na ZO opublikowaliśmy test robota GOAT A1600 LiDAR PRO, w którym pokazaliśmy również działanie tego rozwiązania w przydomowym ogrodzie.
Przed zakupem należy sprawdzić nie tylko deklarowaną dokładność nawigacji, ale także odległość noży od obudowy i sposób koszenia przy przeszkodach. Nawet bardzo zaawansowany robot może wymagać okresowego użycia podkaszarki przy murkach, słupkach ogrodzeniowych i innych trudno dostępnych miejscach.
Mapowanie ogrodu bez przewodu nie zawsze oznacza instalację bez wysiłku
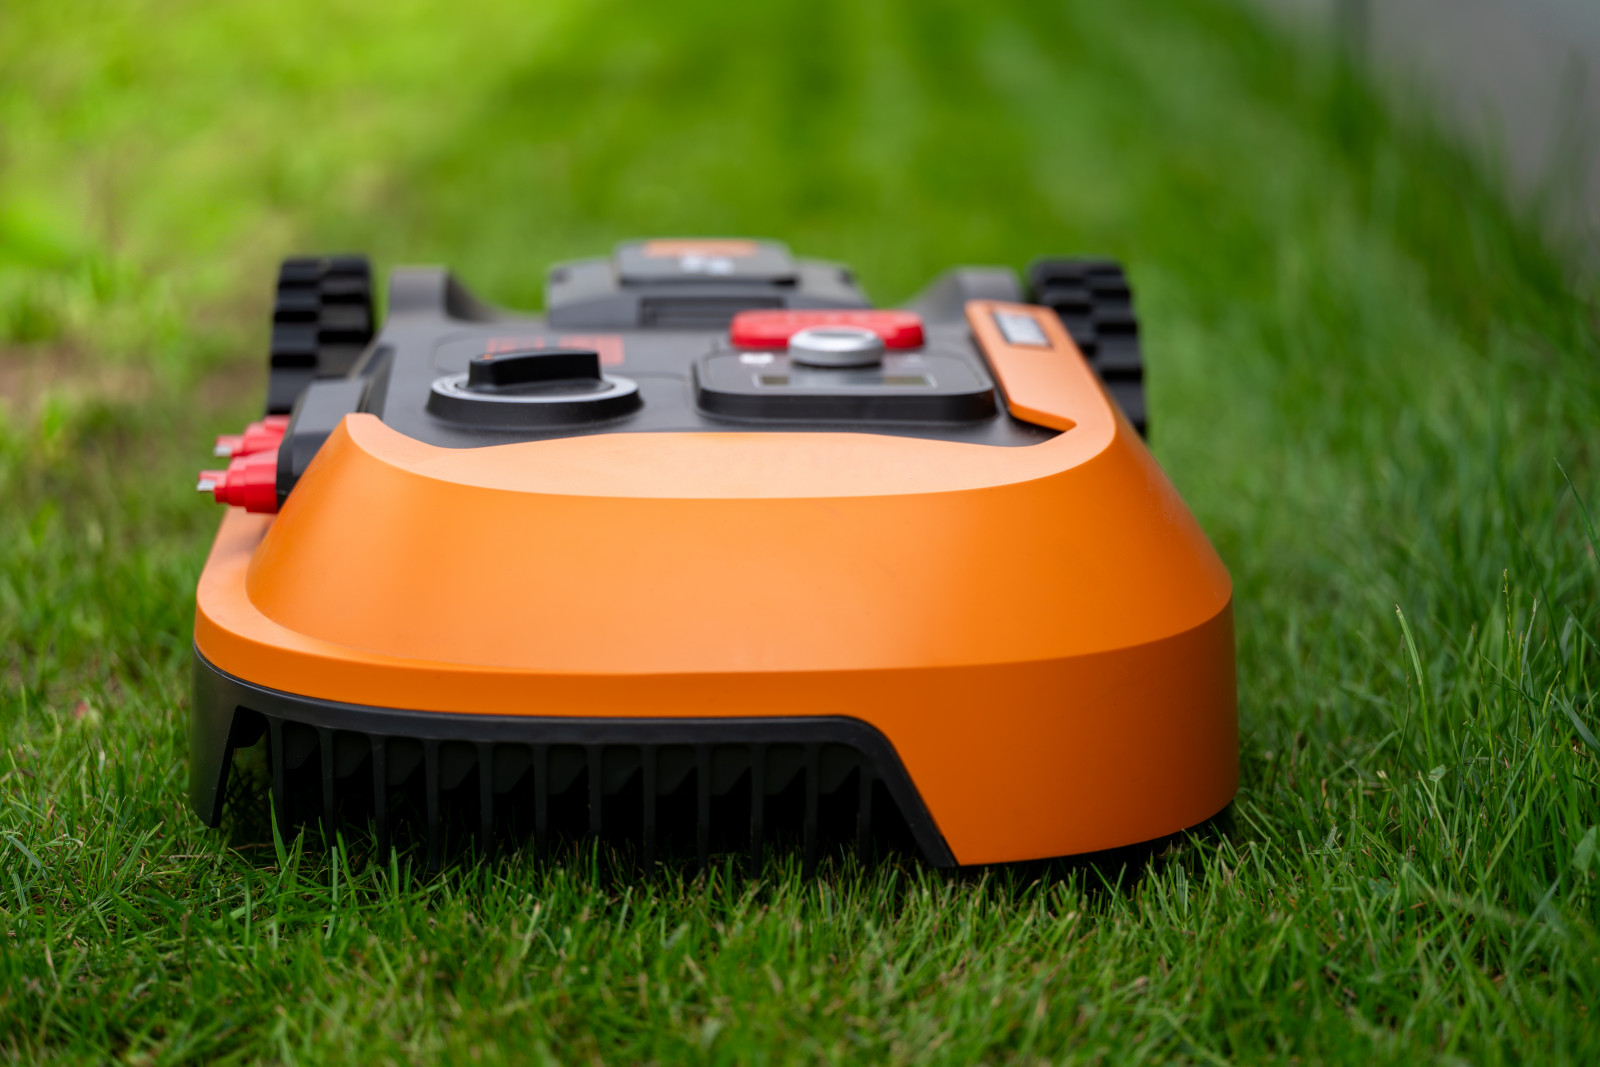
Roboty bez przewodu ograniczającego są wygodne, ale przed rozpoczęciem pracy zwykle wymagają przygotowania mapy. W zależności od modelu proces może być automatyczny, częściowo automatyczny lub prowadzony ręcznie za pomocą aplikacji.
Podczas mapowania urządzenie musi określić granice trawnika, lokalizację stacji ładującej i przebieg ewentualnych korytarzy przejazdowych. Użytkownik powinien również wyznaczyć strefy, do których robot nie może wjeżdżać.
Dotyczy to przede wszystkim oczek wodnych, rabat z delikatnymi roślinami, stromych skarp, niebezpiecznych krawędzi i miejsc wykorzystywanych przez dzieci. W ogrodzie o skomplikowanym układzie przygotowanie poprawnej mapy może wymagać kilku prób.
Automatyczne mapowanie zależy od tego, jak robot rozpoznaje granice
Niektóre urządzenia potrafią samodzielnie objechać trawnik i stworzyć jego mapę. Rozwiązanie to najlepiej sprawdza się wtedy, gdy granice murawy są wyraźne.
Jeżeli trawnik płynnie przechodzi w rabatę, łąkę kwietną albo teren porośnięty podobnymi roślinami, automatyczne wyznaczanie granic może wymagać dodatkowej kontroli. W takich przypadkach przydaje się możliwość ręcznej korekty mapy.
Na ZO opisaliśmy działanie nawigacji kamerowej w teście robota eufy C15. Urządzenie pracowało w ogrodzie z nieregularnymi rabatami, zacienionymi fragmentami i licznymi przeszkodami, co dobrze pokazuje znaczenie odpowiedniego rozpoznawania otoczenia. Warto jednak odróżnić takie doświadczenia z pojedynczym modelem od bezpośredniego testu porównawczego wszystkich technologii.
Powierzchnia robocza nie mówi wszystkiego o wydajności robota
Na opakowaniach robotów koszących producenci często podają maksymalną obsługiwaną powierzchnię, np. 500, 1000 lub 2000 m². To ważna informacja, ale nie należy traktować jej jako gwarancji identycznej wydajności w każdym ogrodzie.
Robot pracujący na prostym, otwartym trawniku może kosić sprawniej niż ten sam model używany na działce o nieregularnym kształcie, z wieloma drzewami i wąskimi przejazdami. Na rzeczywistą wydajność wpływają także szerokość koszenia, pojemność akumulatora, czas ładowania, prędkość poruszania się, liczba przeszkód oraz częstotliwość zawracania.
Istotne znaczenie ma również liczba przerw spowodowanych utratą lokalizacji. Dlatego przy wyborze robota warto sprawdzić, w jakich warunkach producent określił jego maksymalną wydajność.
Do ogrodu z licznymi przeszkodami warto dobrać urządzenie z odpowiednim zapasem wydajności, zamiast wybierać model pracujący na granicy swoich deklarowanych możliwości.
Nie oznacza to jednak, że zawsze trzeba kupować robota przeznaczonego do dwukrotnie większego trawnika. Ważniejsze jest dopasowanie parametrów urządzenia do rzeczywistego układu działki.
Robot z AI nie zastępuje odpowiedzialności za bezpieczeństwo
Nowoczesne roboty koszące coraz lepiej rozpoznają przeszkody. Kamery i skanery mogą wykrywać ludzi, zwierzęta, zabawki i przedmioty pozostawione na trawie.
Nie należy jednak zakładać, że każdy system z funkcją AI potrafi bezbłędnie rozpoznać wszystkie zagrożenia. Małe obiekty, przedmioty częściowo ukryte w trawie oraz zwierzęta pozostające nieruchomo mogą być trudne do wykrycia.
Szczególnie ważne jest bezpieczeństwo jeży. Badacze z Uniwersytetu Oksfordzkiego wykazali, że niektóre roboty koszące mogą powodować poważne obrażenia tych zwierząt. Sam fakt posiadania czujników przeszkód nie oznacza więc pełnej ochrony.
Najbezpieczniej planować pracę robota w ciągu dnia i przed koszeniem sprawdzić trawnik pod kątem obecności zwierząt.
Nie należy uruchamiać urządzenia w pobliżu bawiących się dzieci ani pozwalać zwierzętom domowym na przebywanie na koszonym obszarze. Warto również zachować odpowiednie strefy bezpieczeństwa wokół oczek wodnych i innych niebezpiecznych miejsc.
Wybierając robota, trzeba sprawdzić zastosowane zabezpieczenia, takie jak czujniki podniesienia, przechyłu, zderzenia oraz system zatrzymujący ostrza.
Łączność, aplikacja i aktualizacje mają znaczenie dla codziennej pracy
Oceniając nowoczesnego robota, nie można skupiać się wyłącznie na jego nawigacji. Ważne jest również to, jak działa cały system sterowania. Aplikacja powinna umożliwiać wygodne wyznaczanie granic, tworzenie stref, planowanie harmonogramu oraz kontrolowanie pracy urządzenia.
W przypadku robotów wykorzystujących sieciowe dane RTK trzeba sprawdzić, jak dostarczane są korekty pozycjonowania i czy wymagają stałego połączenia z internetem. Niektóre modele korzystają z Wi-Fi, inne z transmisji komórkowej, a część umożliwia stosowanie różnych metod łączności.
Przed zakupem warto ustalić, czy usługi sieciowe są bezpłatne, czy wymagają abonamentu, oraz jakie funkcje będą dostępne po zakończeniu ewentualnego okresu promocyjnego. Trzeba również sprawdzić, jak robot zachowuje się w przypadku utraty połączenia.
Niektóre urządzenia mogą kontynuować określone zadania bez dostępu do internetu, podczas gdy inne potrzebują aktywnej komunikacji do korzystania z części funkcji nawigacyjnych. Znaczenie ma także polityka aktualizacji oprogramowania. Robot koszący jest urządzeniem użytkowanym przez wiele sezonów. Poprawki algorytmów, aktualizacje mapowania czy rozpoznawania przeszkód mogą wpływać na komfort pracy.
Warto więc wybierać producentów zapewniających dokumentację, dostęp do części zamiennych, serwis i wsparcie techniczne. W modelach wyposażonych w kamery należy dodatkowo zwrócić uwagę na prywatność. Dobrze sprawdzić, czy obraz jest analizowany lokalnie, czy przesyłany do chmury, jakie dane są przechowywane oraz czy użytkownik może kontrolować udostępniane informacje.
Jak wybrać robota koszącego do swojego ogrodu?
Przed porównywaniem konkretnych modeli warto przeprowadzić prostą analizę działki. Najpierw należy określić powierzchnię samego trawnika, bez rabat, podjazdów i pozostałych części ogrodu. Następnie warto sprawdzić, jaka część murawy znajduje się pod drzewami lub w pobliżu wysokich budynków. Trzeba też zmierzyć najwęższe przejścia i ocenić nachylenie terenu.
Kolejnym krokiem jest sprawdzenie granic trawnika. Warto ustalić, czy są wyraźnie oddzielone od rabat, czy wymagają rozpoznawania na podstawie wyglądu roślinności. Dopiero wtedy można sensownie porównać poszczególne technologie.
Siedem pytań, które warto zadać sprzedawcy
-
Czy robot potrafi pracować bez sygnału satelitarnego? Jeżeli tak, z jakich czujników korzysta i jak długo może utrzymywać dokładną lokalizację?
-
Czy LiDAR służy do tworzenia mapy i lokalizacji, czy tylko do wykrywania przeszkód? To szczególnie ważne w ogrodach otoczonych drzewami.
-
Czy kamera AI umożliwia samodzielną nawigację? A może jest jedynie systemem wspomagającym RTK?
-
Jaka jest minimalna szerokość przejazdu? Należy uwzględnić również możliwość koszenia i zawracania, a nie tylko przejechania korytarzem.
-
Jak robot rozpoznaje granice trawnika i czy można je ręcznie poprawiać? Ma to duże znaczenie przy nieregularnych rabatach.
-
Czy urządzenie wymaga stacji RTK, Wi-Fi, internetu mobilnego lub płatnej usługi korekcyjnej? Warto poznać pełne warunki działania systemu.
-
Jak robot zachowuje się po utracie lokalizacji? Czy zatrzymuje się, wraca do znanego miejsca, korzysta z innego systemu, czy wymaga pomocy użytkownika?
Odpowiedzi na te pytania często mówią więcej o praktycznej przydatności urządzenia niż liczba czujników wymienionych w specyfikacji.
Najlepszym sprawdzianem robota jest praca w konkretnym ogrodzie
Jeżeli istnieje możliwość demonstracji urządzenia, warto wykorzystać ją nie tylko do obejrzenia jakości koszenia, ale przede wszystkim do sprawdzenia nawigacji. Szczególnie istotne jest zachowanie robota w najtrudniejszych miejscach.
W ogrodzie z drzewami warto obserwować, czy urządzenie nie zatrzymuje się pod koronami. Przy budynkach trzeba sprawdzić, czy zachowuje właściwą trasę i nie gubi lokalizacji. Wąskie przejazdy pozwalają ocenić precyzję manewrowania, a nieregularne granice rabat pokazują skuteczność mapowania i rozpoznawania otoczenia. Warto również sprawdzić, czy robot samodzielnie wraca do stacji ładującej oraz czy po przerwaniu pracy kontynuuje koszenie od właściwego miejsca.
Jednorazowy przejazd nie daje jeszcze pełnego obrazu możliwości urządzenia. Bardziej miarodajna jest obserwacja kilku pełnych cykli koszenia, najlepiej w różnych warunkach pogodowych i oświetleniowych, mieszczących się w zakresie dopuszczonym przez producenta. Istotne jest również to, ile razy użytkownik musi samodzielnie poprawiać mapę, usuwać przeszkody lub pomagać urządzeniu.
Dobry robot koszący to nie ten, który ma najwięcej technologii, ale ten, który potrafi regularnie kosić konkretny trawnik bez częstych interwencji właściciela.
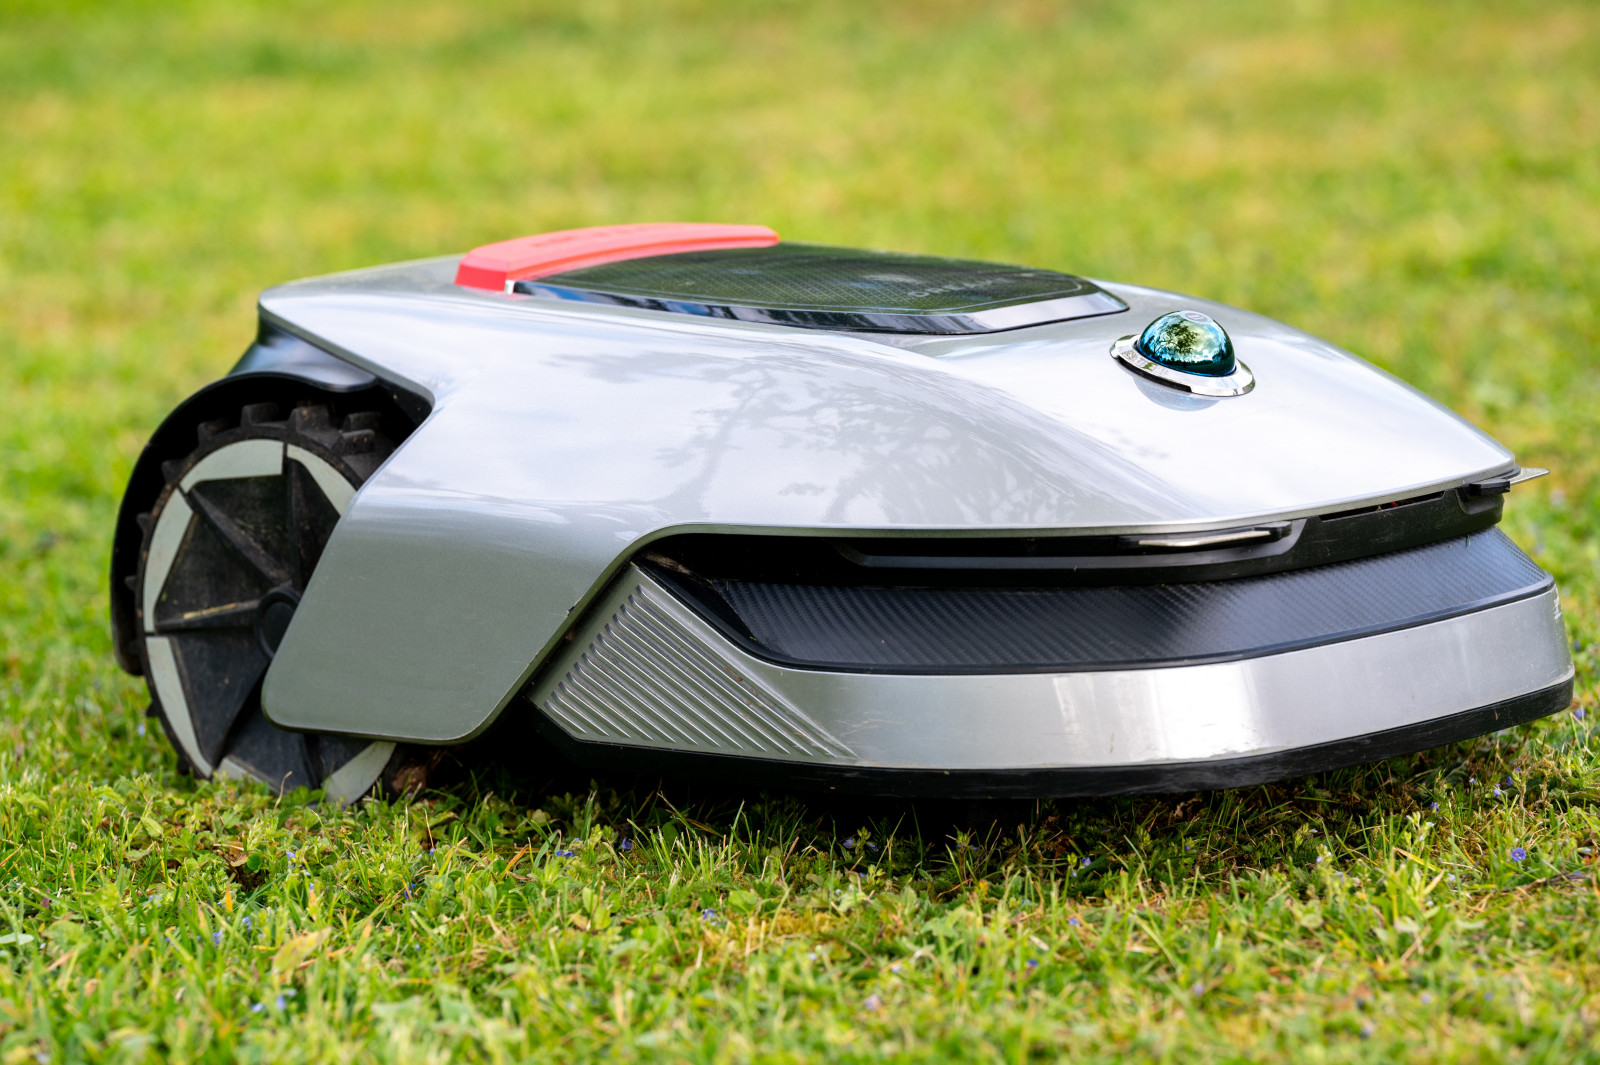
RTK, LiDAR czy AI Vision? Wybór zależy od warunków
Jeżeli ogród jest duży, otwarty i pozbawiony wysokich przeszkód, bardzo dobrym rozwiązaniem może być robot wykorzystujący RTK. Precyzyjne pozycjonowanie satelitarne pozwala mu planować przejazdy i sprawnie obsługiwać rozległą powierzchnię.
W ogrodzie silnie zacienionym, otoczonym drzewami i budynkami, warto rozważyć urządzenie wykorzystujące LiDAR do lokalizacji. Brak zależności od sygnału satelitarnego może być w takich warunkach istotną zaletą.
Tam, gdzie trawnik ma nieregularny układ i występuje wiele przeszkód, szczególnie ważne staje się AI Vision. Kamery mogą pomagać w rozpoznawaniu granic i odpowiednio wczesnym wykrywaniu przedmiotów.
W najbardziej wymagających ogrodach duży potencjał mają systemy hybrydowe, które łączą różne metody lokalizacji i wykrywania przeszkód. Nie oznacza to jednak, że najdroższy robot będzie automatycznie najlepszym wyborem.
Ostatecznie najważniejsze są trzy rzeczy: pewna orientacja w przestrzeni, dokładne koszenie całego dostępnego trawnika i możliwie niewielka potrzeba ingerencji użytkownika. To właśnie te cechy, a nie sama obecność RTK, LiDAR-u czy AI Vision, decydują o tym, czy robot koszący rzeczywiście ułatwi pielęgnację ogrodu.